 Роксолана Мережко


Google DeepMind представила Gemini Robotics 2.5 — нову модель для керування роботами, яка, за заявами розробників, допомагає їм виконувати складні завдання майже з людською точністю. Про це повідомляє РБК-Украина.
Оновлення зосереджене на дрібній моториці, роботі з деформованими предметами та здатності адаптуватися до нових сценаріїв. Під час випробувань система виконувала понад 200 різних операцій — від подачі їжі кулінарними щипцями до використання хімічної піпетки.
Робот Apollo 2 зав’язав стрічку в бант
Платформа поєднує кілька рівнів обробки. Gemini Embodied Reasoning аналізує зображення, розуміє завдання та планує послідовність дій, а модель Gemini Robotics класу VLA — vision-language-action — перетворює ці рішення на фізичні рухи робота.
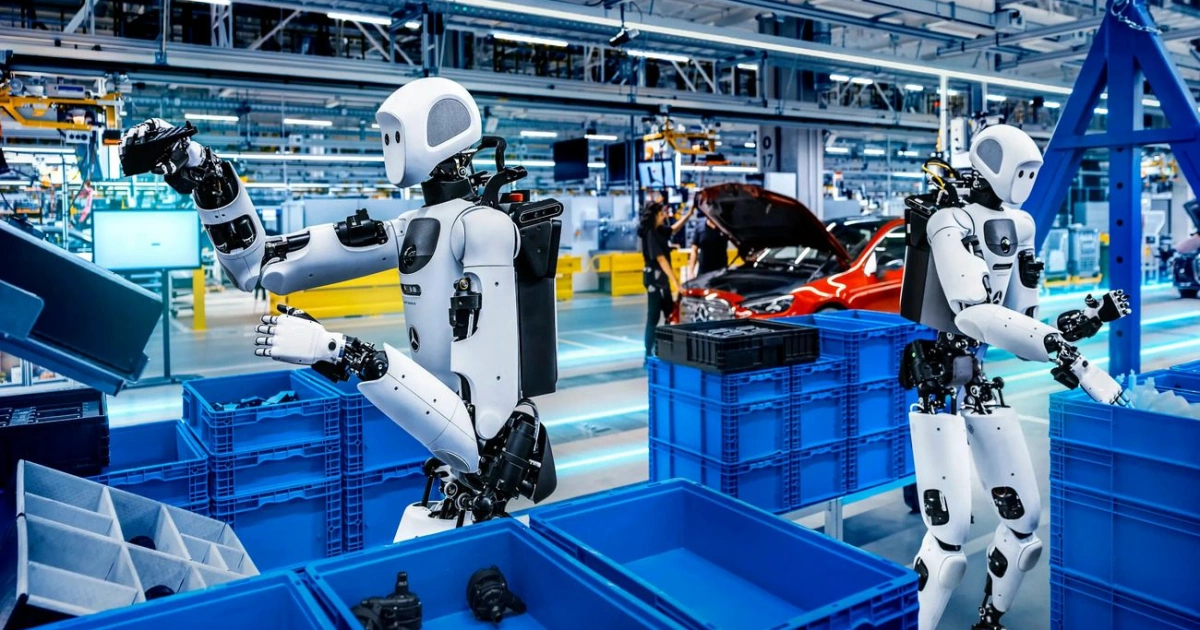
Одним із показових тестів став експеримент із гуманоїдом Apollo 2 від Apptronik. Робот із п’ятипалими кистями самостійно зав’язав стрічку в бант — завдання, що потребує точного захоплення, координації пальців і роботи з матеріалом, який змінює форму.
За даними лабораторних випробувань, успішність виконання окремих дій порівняно з попередньою версією зросла з 30 до 100 відсотків, а швидкість роботи — на 20–30 відсотків.
Випробування на заводах Mercedes-Benz
Щоб перевірити технологію поза лабораторією, Google DeepMind співпрацювала з Apptronik і Mercedes-Benz. Роботи Apollo 2 виконували операції з комплектації автомобільних деталей на європейських підприємствах концерну в Німеччині та Угорщині.
У реальних виробничих умовах система показала 96-відсоткову успішність. Водночас цього показника поки недостатньо для повної заміни людей на монотонних операціях: у таких процесах працівники зазвичай майже не припускаються помилок.
У DeepMind визнають, що саме останні 4 відсотки до безпомилкової роботи можуть стати найскладнішими. Розробники стикаються з дилемою: вузькоспеціалізованого робота можна зробити надзвичайно точним, тоді як універсальна система має працювати в багатьох непередбачуваних ситуаціях. Досягти рівня точності 99,9 відсотка в усіх сценаріях значно складніше.
Навчання у віртуальних середовищах і безпека
Для підготовки роботів використовують цифрові двійники — симуляції реальних приміщень і виробничих процесів. За даними розробників, модель Gemini 4 Argon допомогла створити симуляційний рушій, який генерує тисячі варіацій тренувальних прогонів на основі відеозаписів із реального світу.
Такий підхід дає змогу навчати систему віртуально, не проводячи кожен експеримент на фізичному роботі, і швидше пристосовувати її до нових завдань.
Окремий напрям роботи — безпека людей поруч із роботизованими механізмами. Алгоритми аналізують перешкоди в реальному часі, тому робот може зупинитися або перейти в режим очікування, якщо в його робочій зоні з’являється людина чи інший об’єкт.
 Google відкрила доступ до Gemini 4 Carbon: ШІ сам пише код і шукає вразливості
 Роутер працює від павербанка, але інтернету немає: що перевірити